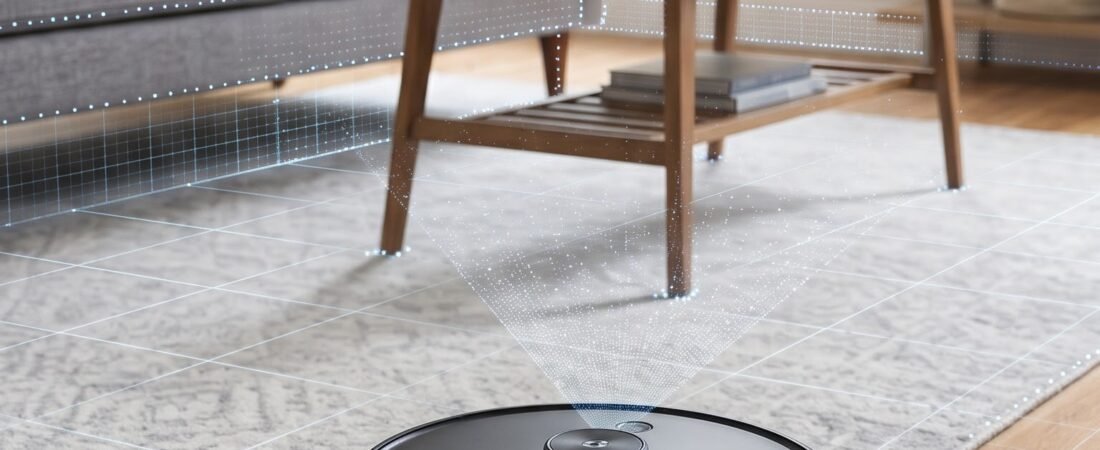
Os robôs aspiradores evoluíram bastante nos últimos anos, incorporando diferentes tecnologias para reconhecer os ambientes e organizar os trajetos de limpeza. Entre essas soluções está o robô aspirador com navegação visual, que utiliza informações capturadas por câmeras para ajudar o equipamento a identificar características do espaço e determinar sua posição durante o funcionamento.
Essa tecnologia permite que determinados modelos utilizem referências visuais para orientar seus deslocamentos e construir mapas dos ambientes. Dependendo do projeto, a câmera pode trabalhar em conjunto com giroscópios, sensores ópticos e algoritmos de processamento para melhorar a localização e o planejamento das rotas.
Entretanto, é importante entender que nem todo robô aspirador equipado com câmera utiliza navegação visual. Alguns modelos empregam câmeras principalmente para reconhecer obstáculos, enquanto outros utilizam sensores visuais como parte do sistema de mapeamento.
Neste artigo, vamos explicar como funciona a navegação visual, o que significa a tecnologia vSLAM, quais são suas vantagens e limitações e como ela se diferencia de outros sistemas encontrados nos robôs aspiradores.
Sumário
O que é a navegação visual em robôs aspiradores?
A navegação visual é uma tecnologia que utiliza informações capturadas por sensores de imagem para auxiliar o robô aspirador a reconhecer o ambiente e determinar sua posição durante a limpeza.
Em vez de depender exclusivamente de sensores de contato ou de medições a laser, determinados sistemas analisam características visuais do espaço, como elementos do mobiliário, contornos e outros pontos de referência. Essas informações são processadas por algoritmos que ajudam o equipamento a estimar seus deslocamentos e orientar os trajetos.
Na prática, esse sistema permite que o robô utilize referências identificadas no ambiente para acompanhar sua movimentação e organizar a cobertura das áreas de limpeza.
A implementação varia conforme o fabricante e o modelo. Em alguns equipamentos, a navegação visual trabalha em conjunto com outros sensores, responsáveis por fornecer informações complementares sobre orientação e movimento.
Como as câmeras ajudam o robô a identificar o ambiente
A câmera funciona como um dos componentes responsáveis pela captura de informações visuais do espaço. Durante o deslocamento, ela registra imagens que podem ser analisadas pelo sistema eletrônico do robô para identificar características e referências presentes no ambiente.
Essas referências podem incluir elementos visuais de paredes, móveis e outros componentes que ajudem o equipamento a reconhecer sua posição relativa. O software utiliza essas informações para estimar os movimentos realizados e auxiliar na orientação durante a limpeza.
Em determinados modelos, sensores adicionais, como giroscópios e sensores ópticos de movimento, complementam as informações capturadas pela câmera. Essa combinação pode contribuir para aprimorar a orientação do equipamento e a organização dos trajetos.
Um exemplo é o Mi Robot Vacuum-Mop – versão com navegação visual, apresentado pela Xiaomi. A fabricante descreve o uso de sensores visuais e algoritmos de processamento para identificar características do ambiente e auxiliar na construção do mapa. O sistema também conta com giroscópios e sensor óptico de fluxo, que contribuem para estimar a posição e orientar os deslocamentos do equipamento.
É importante observar que a função da câmera depende de sua posição e finalidade no equipamento. Uma câmera voltada para o mapeamento não necessariamente possui os mesmos recursos de uma câmera frontal destinada ao reconhecimento de objetos no chão.
O que significa a tecnologia vSLAM
A sigla vSLAM vem da expressão Visual Simultaneous Localization and Mapping, que pode ser traduzida como localização e mapeamento simultâneos por meio de informações visuais.
Esse conceito descreve um método pelo qual o robô utiliza características identificadas no ambiente para estimar sua própria posição enquanto constrói ou atualiza um mapa do espaço percorrido.
O funcionamento envolve duas tarefas relacionadas: reconhecer referências visuais para acompanhar a localização do equipamento e utilizar essas informações para representar o ambiente em um mapa.
Nos robôs aspiradores que adotam essa tecnologia, o processamento das imagens ocorre em conjunto com algoritmos de navegação e, dependendo do modelo, outros sensores de movimento e orientação.
A Xiaomi apresenta o vSLAM como parte do sistema de navegação visual de determinados equipamentos. A iRobot também documenta a utilização dessa tecnologia em linhas específicas de robôs Roomba, como as séries 900, i e s.
Portanto, vSLAM não significa simplesmente possuir uma câmera instalada no robô. Trata-se de um método de navegação e mapeamento que utiliza informações visuais processadas por algoritmos específicos.
Como funciona a navegação visual na prática?
A navegação visual depende da combinação entre captura de imagens, processamento de informações e estimativa da posição do equipamento. Essas etapas permitem que o robô reconheça características do ambiente e utilize os dados obtidos para orientar seus deslocamentos.
O funcionamento exato varia conforme o fabricante, o conjunto de sensores e o software utilizado. Em sistemas baseados em vSLAM, entretanto, a identificação de referências visuais e o acompanhamento da localização são partes importantes do processo.
Captura de imagens e identificação de referências
Durante o deslocamento, a câmera captura imagens do ambiente. O sistema analisa essas informações para identificar características visuais que possam ser utilizadas como referências de localização.
Essas características podem estar relacionadas a contornos, detalhes de paredes, móveis e outros elementos presentes no campo de visão do sensor. O software procura reconhecer padrões que ajudem a diferenciar uma região de outra.
Em alguns equipamentos, o sistema consegue extrair diversos pontos de referência de cada imagem e acompanhar como eles mudam conforme o robô se movimenta.
A Xiaomi, por exemplo, descreve em seus materiais técnicos o uso de sensores visuais e algoritmos de processamento para extrair características espaciais e auxiliar na construção e atualização de mapas. Os números de captura e processamento divulgados pela fabricante são específicos dos modelos apresentados e não representam um padrão para todos os robôs com navegação visual.
Localização do robô dentro do ambiente
Depois de identificar referências visuais, o sistema utiliza essas informações para estimar a posição e a movimentação do robô.
De maneira simplificada, o equipamento compara as características observadas em imagens sucessivas e calcula como sua posição mudou em relação aos elementos reconhecidos. Essas estimativas ajudam a acompanhar o movimento e manter a orientação durante a limpeza.
Outros sensores podem participar dessa tarefa. Giroscópios, por exemplo, fornecem informações sobre mudanças de orientação, enquanto sensores ópticos de movimento podem auxiliar na estimativa do deslocamento em relação à superfície.
A combinação desses dados pode reduzir erros de localização e melhorar a consistência da navegação. No entanto, o resultado depende da qualidade dos sensores, das condições do ambiente e da implementação adotada pelo fabricante.
Criação e atualização do mapa
As informações de localização e as referências identificadas podem ser utilizadas para construir uma representação do ambiente. À medida que o robô percorre os cômodos, o sistema reúne novos dados e pode atualizar o mapa utilizado no planejamento da limpeza.
Esse mapa ajuda o equipamento a organizar os deslocamentos, acompanhar as áreas já percorridas e distribuir a limpeza pelo espaço disponível.
Em determinados modelos, o mapa também pode ser apresentado no aplicativo do fabricante. Dependendo dos recursos disponíveis, o usuário consegue visualizar os cômodos, selecionar áreas específicas e configurar regiões nas quais o robô não deve entrar.
É importante considerar que alguns equipamentos precisam realizar mais de um ciclo de limpeza para concluir ou aprimorar o mapa. A Xiaomi, por exemplo, informa essa necessidade na documentação de determinados modelos com navegação visual.
Assim, a criação do mapa não depende apenas da presença de uma câmera. Ela resulta do trabalho conjunto entre sensores, processamento de dados e algoritmos de navegação.
Qual é a diferença entre navegação visual e reconhecimento de obstáculos?
Embora as duas tecnologias possam utilizar câmeras, navegação visual e reconhecimento de obstáculos possuem finalidades diferentes. A primeira está relacionada à localização do robô e à orientação de seus deslocamentos. A segunda procura identificar objetos ou elementos que possam interferir no percurso da limpeza.
Essa distinção é importante porque a presença de uma câmera no equipamento não significa, necessariamente, que ele consiga reconhecer brinquedos, fios, calçados ou outros objetos deixados no chão.
Alguns modelos possuem sistemas visuais específicos para navegação, enquanto outros combinam câmeras frontais e algoritmos de inteligência artificial para identificar obstáculos. Também existem equipamentos que integram essas funções a outros sensores.
Câmera utilizada para orientação e mapeamento
Em sistemas de navegação visual, a câmera fornece informações que ajudam o robô a reconhecer características do ambiente e estimar sua posição durante o deslocamento.
Dependendo do projeto, o sensor pode estar instalado na parte superior do equipamento e direcionado para o teto ou para elementos visuais mais amplos do espaço. As imagens são analisadas para identificar referências que auxiliem na localização e na construção do mapa.
Nesse caso, a finalidade principal não é identificar individualmente os objetos espalhados pelo piso, mas fornecer informações para que o robô saiba onde está e consiga organizar seus trajetos.
A iRobot, por exemplo, explica que determinados modelos utilizam vSLAM e referências visuais do ambiente para orientar a navegação. A fabricante destaca que elementos como quadros, janelas e outros pontos de referência podem ajudar o equipamento a estimar sua localização e acompanhar seus deslocamentos.
Câmera utilizada para identificar objetos no chão
Já os sistemas de reconhecimento de obstáculos utilizam sensores e algoritmos destinados a identificar objetos que possam estar no caminho do robô.
Em alguns modelos, câmeras frontais capturam imagens da região à frente do equipamento. O software analisa essas imagens para reconhecer determinados objetos e orientar uma possível mudança de trajetória.
Esse recurso pode ajudar a evitar contatos com itens como cabos, calçados e brinquedos, mas a capacidade de identificação depende do modelo, dos objetos reconhecidos pelo sistema e das condições de funcionamento.
A iRobot oferece a tecnologia PrecisionVision em determinados modelos Roomba equipados com câmeras frontais, utilizadas para identificar e evitar obstáculos no chão. Em modelos compatíveis, o recurso opcional Obstacle Image Review também permite registrar imagens dos objetos detectados e apresentá-las ao usuário no aplicativo iRobot HOME para revisão.
Portanto, é importante verificar a finalidade declarada para cada câmera antes de avaliar um produto. Um equipamento pode possuir navegação visual sem oferecer reconhecimento avançado de obstáculos, assim como pode utilizar uma câmera frontal para identificar objetos sem depender dela para construir o mapa do ambiente.
Quais são as vantagens do robô aspirador com navegação visual?
A navegação visual pode oferecer benefícios importantes para a orientação e o mapeamento dos robôs aspiradores. Ao utilizar referências identificadas por câmeras, determinados modelos conseguem acompanhar seus deslocamentos e organizar melhor a cobertura dos ambientes.
Essas vantagens dependem da qualidade dos sensores, do processamento das imagens e da integração com os demais componentes do equipamento. Por isso, os resultados podem variar entre fabricantes e modelos.
Orientação baseada em referências visuais
Uma das principais vantagens da navegação visual é a possibilidade de utilizar características do próprio ambiente como referências para estimar a posição do robô.
Em sistemas baseados em vSLAM, essas informações ajudam o equipamento a acompanhar seus deslocamentos e reconhecer regiões já percorridas. Isso permite que a navegação seja organizada com base em elementos visuais, em vez de depender exclusivamente de movimentos estimados ou sensores de contato.
A disponibilidade de referências distintas em diferentes partes do ambiente pode ajudar o sistema a manter uma estimativa mais consistente da localização do equipamento durante a limpeza.
Entretanto, a eficiência desse processo depende das condições visuais do local e da capacidade do equipamento de identificar e acompanhar essas referências.
Organização das rotas de limpeza
Outra vantagem possível é a utilização das informações de localização para organizar os trajetos de limpeza. Com base nos dados coletados durante o deslocamento, o robô pode distribuir melhor seus movimentos e cobrir os espaços de maneira mais sistemática.
Em modelos que oferecem mapeamento pelo aplicativo, essas informações também podem permitir que o usuário acompanhe a representação dos cômodos e utilize funções adicionais, como selecionar áreas de limpeza ou estabelecer limites virtuais.
Esses recursos não são exclusivos da navegação visual, pois também podem estar presentes em robôs que utilizam LiDAR ou sistemas híbridos. O diferencial está na maneira como cada equipamento obtém e processa as informações necessárias para se localizar.
Possibilidades de integração com outros recursos
A navegação visual também pode trabalhar em conjunto com outros sensores e tecnologias. Giroscópios, sensores ópticos de movimento e sistemas de detecção de obstáculos podem fornecer informações complementares para melhorar a orientação e o funcionamento do robô.
Em determinados projetos, essa integração permite combinar o mapeamento visual com recursos de planejamento de trajetos, controle pelo aplicativo e reconhecimento de objetos. A disponibilidade dessas funções, entretanto, depende das características específicas de cada modelo.
Por isso, ao avaliar um robô aspirador com navegação visual, é importante observar o conjunto de tecnologias oferecido pelo fabricante. A presença de uma câmera, isoladamente, não garante mapeamento avançado, reconhecimento de obstáculos ou funções inteligentes adicionais.
Quais são as limitações da navegação por câmera?
Apesar de oferecer recursos interessantes para localização e mapeamento, a navegação visual também apresenta limitações que precisam ser consideradas. Como depende da captura e da análise de imagens, seu funcionamento pode ser influenciado pelas condições do ambiente e pela capacidade dos sensores de identificar referências visuais.
Isso não significa que todos os robôs com câmeras apresentem as mesmas dificuldades. O resultado depende do tipo de sensor utilizado, dos algoritmos de processamento e da combinação com outros recursos de navegação.
Influência da iluminação
A iluminação é um dos fatores que podem interferir no funcionamento de determinados sistemas de navegação visual. Quando o ambiente está muito escuro, a câmera pode ter dificuldade para capturar imagens com detalhes suficientes para identificar referências e acompanhar os deslocamentos do robô.
Mudanças bruscas de luminosidade, sombras intensas e reflexos também podem dificultar a interpretação das imagens, dependendo das características do sensor e do software utilizado.
A iRobot informa que, nos modelos Roomba que utilizam vSLAM, a iluminação adequada é importante para identificar referências visuais, como quadros, janelas, ventiladores de teto e luminárias. Essas características ajudam o equipamento a reconhecer sua localização e orientar a navegação durante a limpeza.
É importante observar que a sensibilidade à luz não é igual em todos os modelos. Alguns equipamentos podem combinar a câmera com sensores adicionais para reduzir a dependência exclusiva das informações visuais.
Dificuldades com ambientes visualmente uniformes
Outro desafio pode surgir em ambientes com poucas referências visuais distintas. Paredes muito semelhantes, espaços amplos e uniformes ou superfícies com poucos detalhes podem dificultar a identificação de pontos que ajudem o robô a reconhecer sua posição.
Quando há poucas características visuais disponíveis para comparação, o sistema pode ter mais dificuldade para acompanhar os deslocamentos e manter uma estimativa consistente da localização.
A disposição dos móveis e as mudanças frequentes no ambiente também podem influenciar o reconhecimento das referências. Se determinados elementos forem removidos, deslocados ou substituídos, o equipamento poderá precisar atualizar as informações utilizadas na navegação.
Essas situações não significam necessariamente que o robô deixará de funcionar. A influência depende da capacidade do sistema de combinar diferentes referências e utilizar outros sensores para complementar os dados visuais.
Diferenças entre fabricantes e modelos
A expressão navegação visual não representa uma configuração única. Fabricantes podem utilizar câmeras com diferentes posições, resoluções, campos de visão e métodos de processamento das imagens.
Também existem diferenças na combinação entre sensores visuais, giroscópios, sensores ópticos e outros componentes. Por isso, dois robôs que utilizam câmeras para navegação podem apresentar resultados distintos em condições semelhantes.
Outro ponto importante é que nem todo equipamento com câmera oferece os mesmos recursos de mapeamento, recuperação de localização ou reconhecimento de obstáculos. Algumas funções podem estar disponíveis apenas em modelos específicos ou depender de atualizações de software.
A Xiaomi apresenta diferenças entre a navegação visual e os sistemas baseados em sensores LDS em sua documentação técnica. Em modelos específicos, a fabricante aponta que a navegação visual pode ser mais dependente das condições de iluminação, enquanto o LDS apresenta vantagens em ambientes com pouca luz e em determinadas situações de mapeamento. Essas características variam conforme o equipamento e não devem ser generalizadas para todos os robôs aspiradores.
Por isso, a avaliação deve considerar as especificações e as orientações do fabricante para o modelo escolhido, em vez de presumir que todos os robôs com navegação por câmera apresentam o mesmo desempenho.
Navegação visual e LiDAR: quais são as diferenças?
A navegação visual e a tecnologia LiDAR são duas abordagens utilizadas para ajudar robôs aspiradores a reconhecer o ambiente, determinar sua posição e organizar os trajetos de limpeza. Embora possam cumprir funções semelhantes, elas utilizam métodos diferentes para obter informações sobre o espaço.
Na navegação visual, o equipamento utiliza imagens capturadas por uma câmera para identificar referências do ambiente. Já o LiDAR utiliza feixes de laser para medir distâncias e obter informações sobre a disposição de paredes, móveis e outros elementos.
Entender essa diferença ajuda a avaliar as características de cada tecnologia sem considerar que uma delas será necessariamente melhor em todas as situações.
Como cada tecnologia identifica o ambiente
Na navegação visual, a câmera registra imagens que podem conter referências como cantos, móveis, portas e outros detalhes. O sistema analisa essas informações para estimar a posição do robô e acompanhar seu deslocamento. Em tecnologias como o vSLAM, esse processo também contribui para construir e atualizar uma representação do ambiente.
O LiDAR, por sua vez, utiliza feixes de laser e medições de distância para identificar a posição de paredes, móveis e outros elementos ao redor. Com essas medições, o robô consegue identificar contornos e distâncias, utilizando os dados para estimar sua posição e organizar o mapa do espaço.
Uma diferença importante está na dependência da iluminação. Como a navegação visual utiliza imagens, as condições de luz podem influenciar a identificação das referências. O LiDAR não depende da iluminação ambiente da mesma maneira, pois trabalha com medições realizadas por laser. Isso pode ser uma vantagem em ambientes com pouca luz, embora o desempenho também dependa do sensor e do projeto do equipamento.
Para compreender melhor o funcionamento dessa tecnologia, vale consultar o artigo sobre LiDAR em robôs aspiradores.
Por que os resultados dependem do projeto do equipamento
Não basta conhecer o nome da tecnologia utilizada para determinar o desempenho de um robô aspirador. A qualidade dos sensores, os algoritmos de processamento, a posição dos componentes e a integração com outros recursos influenciam os resultados.
Um equipamento com navegação visual pode apresentar bom desempenho quando consegue identificar referências suficientes no ambiente e processar essas informações adequadamente. Da mesma forma, um modelo com LiDAR pode organizar trajetos com base nas medições de distância, mas seu resultado também depende da qualidade e da integração do sistema.
Além disso, alguns fabricantes combinam diferentes tecnologias. Um robô pode utilizar LiDAR para mapear e orientar seus deslocamentos, enquanto câmeras ou sensores adicionais ajudam a identificar obstáculos. Existem também equipamentos que associam navegação visual a outros sensores para complementar as informações obtidas pela câmera.
Por isso, a comparação entre LiDAR e navegação visual deve considerar o conjunto de recursos, e não apenas a presença de uma câmera ou de um sensor a laser. O artigo Robô Aspirador com LiDAR ou Giroscópio: Qual Escolher? apresenta outra comparação útil para entender como diferentes sistemas de orientação podem influenciar a navegação.
O que observar antes de comprar um robô aspirador com câmera?
Ao pesquisar um robô aspirador com navegação visual, é importante verificar qual é a finalidade da câmera e como ela participa do sistema de navegação. A presença desse componente, por si só, não significa que o equipamento ofereça navegação visual avançada ou reconhecimento eficiente de obstáculos.
Também vale observar os recursos de mapeamento, as condições do ambiente em que o aparelho será utilizado e as informações fornecidas pelo fabricante sobre privacidade.
Tipo de câmera e finalidade
O primeiro cuidado é identificar para que a câmera foi desenvolvida. Em alguns equipamentos, ela fica posicionada na parte superior e é utilizada para capturar referências visuais do ambiente, auxiliando na localização e na orientação do robô.
Em outros modelos, a câmera fica na parte frontal e pode ajudar a identificar objetos no caminho, como fios, calçados e pequenos obstáculos. Essa função é diferente da navegação visual: uma câmera voltada ao reconhecimento de objetos não significa necessariamente que o robô utilize imagens para construir seu mapa.
Por isso, consulte as especificações oficiais e procure informações sobre a função de cada sensor. Evite considerar que todo robô com câmera possui os mesmos recursos.
Recursos de mapeamento disponíveis
Outro ponto importante é verificar como o equipamento organiza os mapas e quais funções estão disponíveis no aplicativo.
Dependendo do modelo, podem existir recursos como:
- Criação e armazenamento de mapas dos ambientes;
- Identificação de cômodos e divisão de áreas;
- Definição de zonas de limpeza;
- Configuração de áreas restritas;
- Recuperação ou atualização do mapa após mudanças no ambiente.
Essas funcionalidades variam conforme o fabricante, o modelo e a versão do aplicativo. A presença de uma câmera não garante que todos esses recursos estejam disponíveis.
Também é interessante verificar se o robô consegue retomar a limpeza após uma interrupção e como se comporta quando os móveis são reorganizados.
Condições de iluminação do ambiente
Como a navegação visual depende da captura de imagens, as condições de iluminação merecem atenção. Ambientes muito escuros podem dificultar a identificação de referências visuais em determinados equipamentos.
Se o robô será utilizado frequentemente à noite ou em cômodos com pouca iluminação natural, procure informações do fabricante sobre as condições recomendadas de funcionamento.
Alguns modelos podem combinar a câmera com outros sensores para complementar a navegação. Por isso, não é adequado concluir que todo robô com câmera terá dificuldades nas mesmas condições.
Privacidade e tratamento das imagens
A privacidade também deve fazer parte da avaliação, principalmente quando o robô possui câmeras capazes de registrar imagens do interior da residência.
Como exemplo, a Roborock disponibiliza uma Central de Confiabilidade com informações sobre a proteção de imagens, o armazenamento de dados e os recursos de privacidade de seus equipamentos. A fabricante ressalta que as práticas podem variar conforme o modelo.
Antes da compra, consulte a política de privacidade do fabricante e procure esclarecer questões como:
- As imagens são processadas no próprio aparelho ou enviadas para servidores externos?
- O equipamento armazena fotografias ou vídeos?
- Existe algum recurso de visualização remota?
- O usuário pode desativar determinadas funções de captura ou compartilhamento?
- Quais dados são armazenados e por quanto tempo?
As respostas podem variar bastante entre fabricantes, modelos e funcionalidades. Não se deve presumir que todos os robôs com câmera armazenam ou transmitem imagens da mesma maneira.
Consultar a documentação oficial e as configurações de privacidade do aplicativo ajuda a entender quais informações são coletadas e quais opções de controle estão disponíveis.
Conclusão: quando a navegação visual pode ser interessante?
O robô aspirador com navegação visual utiliza câmeras e algoritmos de processamento de imagens para identificar referências do ambiente, estimar sua posição e organizar trajetos de limpeza. Essa tecnologia está presente em determinados modelos e possui características próprias que precisam ser consideradas antes da escolha.
Essa abordagem pode ser interessante para quem procura um equipamento capaz de utilizar informações visuais na orientação e no mapeamento dos cômodos. Entretanto, seu funcionamento depende de fatores como iluminação, características do ambiente, qualidade dos sensores e capacidade de processamento.
Também é importante diferenciar a câmera utilizada para navegação daquela destinada ao reconhecimento de obstáculos. Embora possam estar presentes no mesmo equipamento, essas tecnologias desempenham funções distintas.
Na comparação com o LiDAR, não existe uma resposta única sobre qual sistema é melhor. Cada abordagem possui características próprias, e alguns fabricantes combinam diferentes sensores para complementar a navegação.
Por isso, antes de escolher um robô aspirador com navegação visual, vale verificar as especificações técnicas, os recursos disponíveis no aplicativo, as condições de funcionamento recomendadas e as políticas de privacidade.
Compreender essas diferenças permite avaliar os equipamentos com mais critério e escolher uma tecnologia compatível com as características da residência e as necessidades de limpeza.